ИИ-осмотр повреждений автомобиля: Повреждение обводится по форме

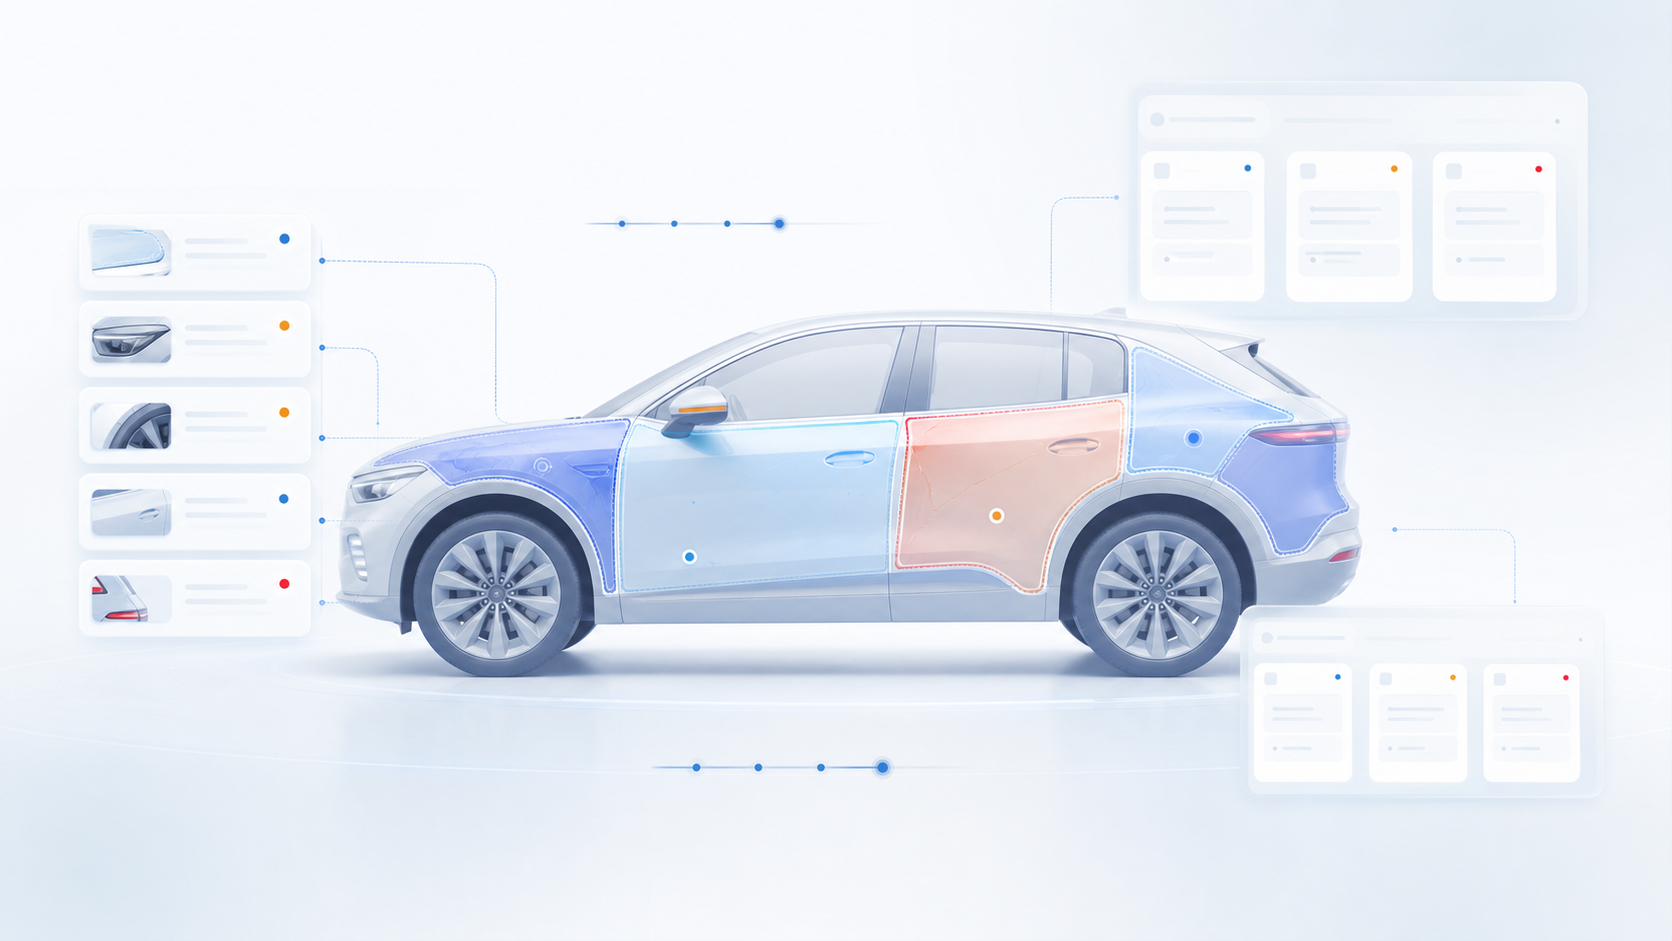
Система находит повреждения на фото и обводит их по контуру, а не рамкой, и готовит акт осмотра.

точный контурповреждение обводится по форме, а не рамкой

Проект для заказчика · фото и видео

Повреждения описывали словами

Фотографии приходили разного качества, а описание зависело от того, кто осматривал машину. Спорные случаи разбирали заново.

Как это работает по шагам

Система проверяет качество фото, находит детали кузова и места возможных повреждений, точно обводит их контур, определяет тип и серьёзность дефекта и решает, что делать дальше.

  1. Система точно обводит царапины, вмятины, сколы и спорные зоны, чтобы эксперт видел точную область на кузове, а не общий А · модель выделяет повреждённые зоны
  2. Система принимает снимки из мобильного приложения, личного кабинета, CRM или пакетной загрузки и проверяет, достаточно лБ · фото попадают на осмотр
  3. Система учитывает тип дефекта, площадь, расположение и свою уверенность, а затем решает: пропустить автоматически, отпраВ · решаем, что делать с заявкой

Акт осмотра

авто или эксперт
кто проверяет случай

Сложные случаи уходят эксперту: видно, где система не уверена.

ИИ-осмотр авто для страховых, автосервисов и сайтов объявлений: по фото точно выделяет повреждения, оценивает серьёзност
Все проекты
Тип работы
Проект для заказчика
Заказчик
Конфиденциальный проект
Отрасль
Фото и видео
Срок
3 недели разработки
Команда
2 CV-инженера, 1 backend разработчик
Стек
PyTorch, YOLO, Segment Anything, OpenCV, FastAPI
Подробно для технических специалистовКак пиксельная маска превращается в решение по осмотру

В такой задаче модель не должна просто сказать «на фото есть повреждение». Рабочий контур должен проверить качество снимка, выделить область дефекта, оценить серьёзность и оставить понятный след решения для эксперта, страховой системы или сервиса.

Первый слой — контроль входных фотографий. До запуска CV-модели система проверяет, что машина видна нужным ракурсом, кадр не слишком тёмный или размытый, а повреждение не попало в край снимка. Это снижает количество ложных выводов: иногда правильное решение не «распознать дефект», а запросить новое фото.

q(x)=(qblur, qexposure, qangle, qcoverage)q(x)=\left(q_{blur},\ q_{exposure},\ q_{angle},\ q_{coverage}\right)
Качество фото оценивается до сегментации: резкость, экспозиция, ракурс и покрытие автомобиля.

Для бизнеса этот слой важен не меньше самой нейросети. Он защищает процесс от плохих входных данных и заранее объясняет клиенту или оператору, почему заявка не ушла дальше автоматически.

После проверки качества система ищет детали автомобиля и кандидаты повреждений. Детектор даёт области интереса, но прямоугольника недостаточно: он плохо объясняет форму царапины, площадь скола или границу вмятины. Поэтому следующий слой уточняет результат пиксельной маской.

IoU⁡(M,M^)=∣M∩M^∣∣M∪M^∣\operatorname{IoU}(M,\hat M)=\frac{|M\cap\hat M|}{|M\cup\hat M|}
IoU сравнивает экспертную маску M и маску модели, чтобы оценить качество сегментации.

Маска делает результат проверяемым. Эксперт видит не абстрактный прямоугольник, а конкретную зону, которую можно принять, поправить или отклонить.

Дальше маска превращается в признаки для решения. Система учитывает площадь повреждения относительно детали, тип дефекта, расположение и уверенность модели. Одинаковая по пикселям царапина может иметь разный вес: на двери, бампере или рядом с критичной зоной она влияет на процесс по-разному.

S=wa∣M^∣∣P∣+wtT+wlL+wc(1−p)S=w_a\frac{|\hat M|}{|P|}+w_tT+w_lL+w_c(1-p)
Оценка серьёзности учитывает площадь маски относительно детали, тип дефекта, расположение и неопределённость модели.

Так появляется численная оценка серьёзности, которую можно настроить под страховой продукт, сервисный регламент или правила классифайда.

Финальное решение — это маршрутизация, а не «вердикт ИИ». Уверенные и простые случаи можно обработать автоматически. Спорные случаи уходят эксперту вместе с маской, уверенностью модели и причиной проверки. Плохие кадры не должны попадать в отчёт: система просит переснять фото.

route(x)={auto,p≥τa∧S<γreview,p≥τr∧S≥γreshoot,q(x)<θroute(x)=\begin{cases}auto,& p\ge\tau_a\land S<\gamma\\review,& p\ge\tau_r\land S\ge\gamma\\reshoot,& q(x)<\theta\end{cases}
Пороговые правила разделяют автоматическую обработку, проверку экспертом и запрос нового фото.

Такой контур снижает риск автоматизации. Он ускоряет поток, но не прячет неопределённость там, где нужна ручная ответственность.

На выходе формируется не картинка с цветной заливкой, а структурированный акт осмотра. В нём хранятся исходное фото, маска, тип повреждения, зона автомобиля, оценка серьёзности, уверенность модели, статус и история действий. Такой объект можно показать эксперту, сохранить в карточке клиента или отправить в CRM, страховую систему, сервисный кабинет или API.

r=(x, M^, t, z, S, p, route)r=(x,\ \hat M,\ t,\ z,\ S,\ p,\ route)
Отчёт хранит все данные, нужные для проверки человеком и интеграции с внутренними системами.

Это и есть прикладная ценность компьютерного зрения: модель становится частью бизнес-процесса, а не отдельной демонстрацией распознавания.

Кейс становится управляемым контуром осмотра: фото проходит контроль качества, повреждения выделяются масками, спорные случаи попадают эксперту, а результат уходит дальше как проверяемый акт, а не как непонятный ответ модели.

Результаты

  • В пробной версии измеряем, насколько точно выделены повреждения, отдельно по типам повреждений и ракурсам
  • Считаем, сколько дефектов система пропускает и сколько находит зря, чтобы понимать цену каждой ошибки
  • Разделяем поток на автоматическую обработку и проверку экспертом по порогу уверенности, не скрывая спорные случаи
  • Формируем акт: фото, выделенная зона, тип повреждения, серьёзность, уверенность системы и почему случай ушёл именно туда
  • Результат можно передать в CRM, страховую систему, кабинет сервиса или внутренний API
  • PyTorch
  • YOLO
  • Segment Anything
  • OpenCV
  • FastAPI

Хотите похожее решение?

Опишите процесс, данные и желаемый результат — вернёмся с вариантами решения и оценкой первого этапа.